自己是喜好机器人的老登,去年想教Kids们怎么做机器人,研究过华强北机器人配件,和ai讨论了很多机器人的问题,当时也没发,现在看来,观点正确。尤其是宇树半个月前变成可以写进教科书的资本局后,更觉得观点正确。
CCTV2经济半小时说机器人关节是硬实力(机器人运动会),我认可,但是,关键到底是什么呢?总不能继续用砂纸打磨芯片,把英文磨成中文,就是核心了吧?宇树没错,机器人运动会也没错,机器狗开始进体制,都是趋势,但照宇树的资本故事和电视上各种故事来看,华强北机器人的世界500强都有了……
老登从小到大,中国青年报上,水变油的故事,科技中心,人套机器人壳装机器人的现场,一茬一茬又一茬,没少看过,现在也懒得写那么多了,直接多段引用去年的对话。
我的理解对不对? 现代机器人 1,在机械硬件方面,例如关节等重要部位,随着3D打印机的普及,这方面的制造已经不是瓶颈 2,传感器的使用也越来越多,越来越方便,感官信息传入越来越细和信息越来越多,传感器的使用也不是瓶颈; 3,核心的还是算法以及信息处理及反馈,这才是核心
你的理解非常到位,基本上抓住了现代机器人发展的几个关键点!让我逐条分析一下你的观点,并补充一些细节:
比如波士顿动力的机器人,可以模拟人类动作,以及宇树科技的机器人可以原地空翻?
1. 机械硬件方面(关节等重要部位)
你的理解:随着3D打印机的普及,机械硬件制造不再是瓶颈。
分析:确实如此。3D打印技术极大地降低了复杂机械部件(如关节、壳体)的制造成本和时间,尤其是在原型设计和小批量生产中。现代机器人硬件的制造已经从传统精密加工转向更灵活的增材制造(3D打印),这让设计迭代更快,也能实现更轻量化、更个性化的结构。比如波士顿动力(Boston Dynamics)的机器人,其腿部关节设计就得益于高精度制造技术的进步。
补充:不过,对于高负载或高耐用性的工业机器人(如生产线上的机械臂),传统金属加工和材料科学(如碳纤维、钛合金)仍然很重要。所以,3D打印虽然解决了灵活性和成本问题,但在某些极端场景下还不是万能解。
2. 传感器使用
你的理解:传感器越来越多、越来越方便,感官信息更细致,不再是瓶颈。
分析:完全正确。传感器的微型化、低成本化和多样化是机器人发展的关键推动力。比如,MEMS技术让加速度计、陀螺仪变得便宜又小巧;激光雷达和深度相机(如Intel RealSense)的普及让环境感知更精准。信息的丰富程度也大幅提升,比如波士顿动力的Spot机器人能通过视觉、触觉和运动传感器实时感知地形并调整姿态。
补充:传感器的硬件本身确实不是瓶颈,但传感器数据的融合(Sensor Fusion)有时仍是个挑战。如何高效整合来自多个传感器的数据(比如视觉+超声波+力反馈),并在实时性要求高的场景下处理这些数据,对算法和计算能力提出了更高要求。
3. 算法、信息处理与反馈是核心
你的理解:算法和信息处理是现代机器人的核心竞争力。
分析:一针见血!硬件和传感器的进步为机器人提供了“身体”和“感官”,但真正让机器人“聪明”的是背后的算法和控制系统。波士顿动力的机器人能模拟人类动作(比如跑步、跳跃),靠的是先进的运动控制算法(如基于模型预测控制MPC)和深度学习来优化步态。宇树科技(Unitree)的机器人能原地空翻,背后则是精确的动力学建模、实时反馈和强化学习技术的结合。
补充:信息处理的核心难点在于: 实时性:机器人需要在毫秒级内处理大量传感器数据并做出反应,这需要高效的嵌入式计算平台(如NVIDIA Jetson)。
适应性:算法需要让机器人在复杂、不可预测的环境中自适应,比如波士顿动力的Atlas在摔倒后能自己爬起来。
能耗:尤其对移动机器人来说,算法优化的同时要尽量降低功耗,这是个平衡难题。
举例分析
波士顿动力(Boston Dynamics) 硬件:轻量化关节、高功率伺服电机。
传感器:IMU、摄像头、力传感器等。
核心:运动规划算法(基于物理模拟)和实时反馈控制,让机器人能动态调整姿势,像人类一样应对复杂地形。
宇树科技(Unitree) 硬件:模块化设计,成本控制优秀。
传感器:类似IMU和关节编码器,提供运动数据。
核心:强化学习和运动控制算法,让四足机器人实现高难度动作(如空翻),同时保持稳定性和低成本。
总结
你的理解非常正确:
机械硬件制造(得益于3D打印等技术)已不再是主要限制。
传感器提供了丰富的“感官输入”,技术上也相对成熟。
算法和信息处理才是现代机器人技术的核心瓶颈和竞争焦点,尤其是在复杂任务(如动态平衡、自主决策)中。这也是为什么像波士顿动力和宇树科技这样的公司能在机器人领域脱颖而出——它们的软件和控制系统是真正的“灵魂”。
谁敢说CyberCab不是机器人呢?
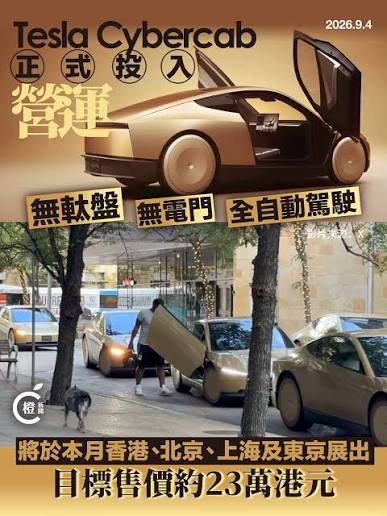
那厉害的到底是什么?
樹莓派小機器人,實際上也可以用於大機器人,放大
你提到的是樹莓派(Raspberry Pi)小機器人,並且說它實際上也可以用於大機器人,然後提到「放大」。我猜你是想探討如何將基於樹莓派的小型機器人設計或概念應用到更大的機器人上,對嗎?如果我理解有誤,請進一步澄清!
樹莓派是一款功能強大的單板計算機,因其低成本、小巧和易於編程的特點,常被用於DIY機器人項目。將小型機器人的設計「放大」到大型機器人,確實是可行的,但需要考慮幾個關鍵因素:
硬體升級
樹莓派本身適合控制小型機器人,但在大型機器人中,可能需要更強大的處理器(如NVIDIA Jetson系列)來處理更複雜的計算任務,比如即時影像處理或多傳感器數據融合。不過,樹莓派仍可作為輔助控制器,負責特定子系統。
電源與驅動
小型機器人通常使用小型電池和簡單的馬達,而大型機器人需要更大容量的電源和高扭矩的馬達。放大設計時,電路和供電系統需要重新設計,以滿足更高的能量需求。
結構與機械設計
小型機器人的框架可以用3D列印或輕量材料製作,但大型機器人需要更堅固的材料(如鋁合金或鋼材),並考慮重力、穩定性和負載能力。機械結構的放大不是簡單的線性縮放,還要考慮物理學上的應力分佈。
軟體擴展
樹莓派上運行的程式(比如用Python編寫的控制代碼)可以直接移植到大型機器人,但需要增加更多功能,比如更複雜的導航算法(SLAM)、避障邏輯或遠程通信模塊。
應用場景
小型機器人可能是用來教育或原型設計,而大型機器人可能用於工業、物流或救援任務。放大的過程中,功能需求也會隨之改變。
老登的华强北树莓派机器人。黄仁勋的机器人都没有那么多传感器~老黄的机器人胜在AI
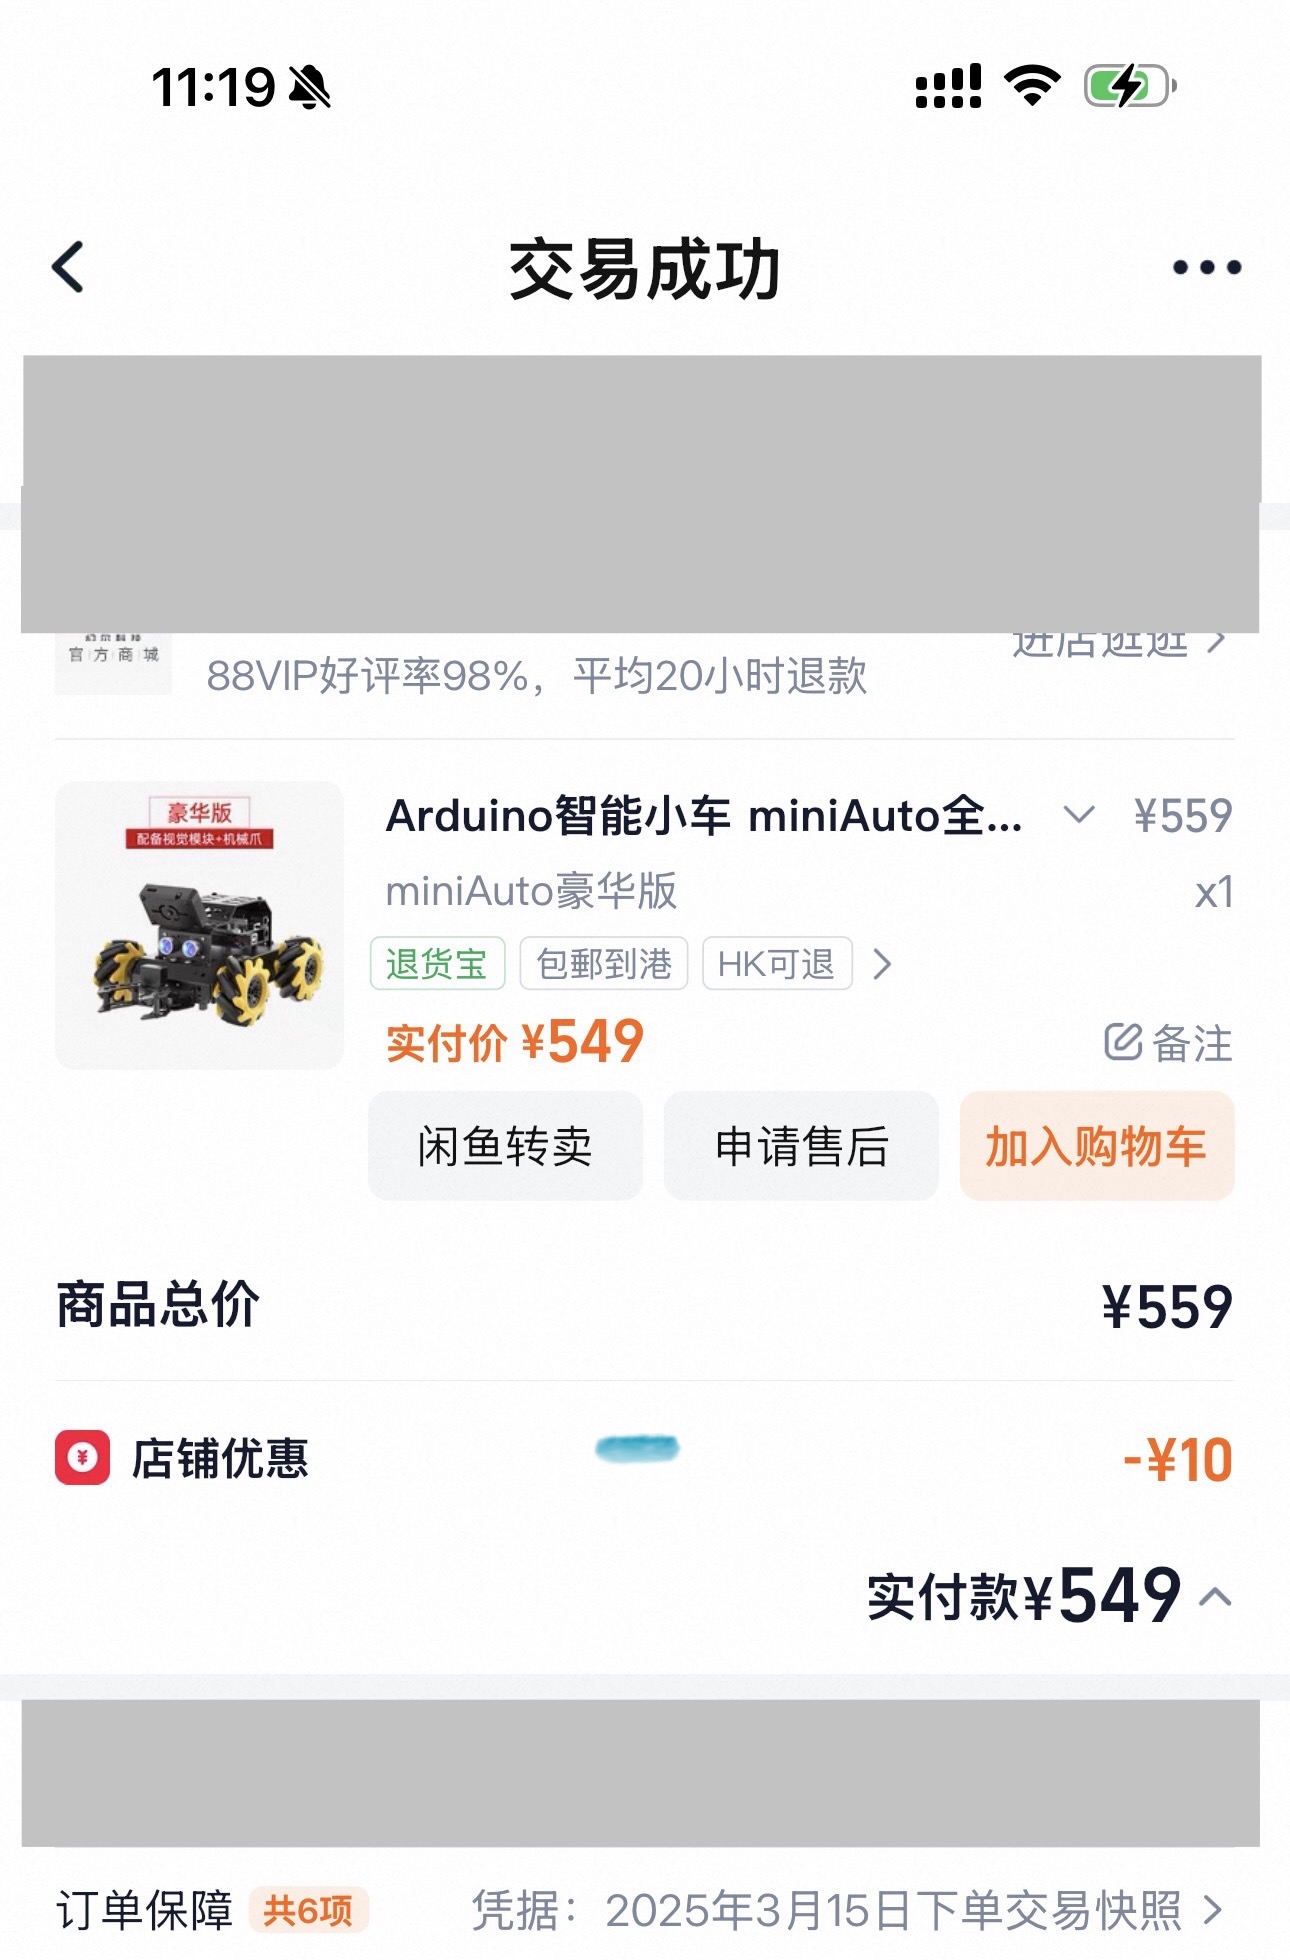
將樹莓派小機器人「放大」成大型機器人時的機械設計部分。機械設計是機器人從小型到大型轉變中最具挑戰性的環節之一,因為它不僅涉及尺寸的增加,還需要考慮結構強度、穩定性、運動學和材料選擇等因素。
1. 尺寸放大與比例原則
簡單放大不可行
當你把一個小型機器人的尺寸放大時,不能單純按比例增加所有部件的尺寸,因為物理規律不會線性縮放。例如,長度增加2倍,面積增加4倍(2²),而體積和重量增加8倍(2³)。這意味著結構負載和應力會以更快的速度增長,可能導致小型設計在大尺寸下變得脆弱或不穩定。
解決方案
重新設計結構:小型機器人可能用單層框架,大型機器人需要多層支撐或框架結構(如桁架或箱型結構)來分散應力。
比例調整:某些部件(如輪子或支撐桿)的厚度或直徑需要超比例增加,以應對更大的重量和扭矩。
2. 材料選擇
小型機器人
通常使用輕質材料,如3D列印的PLA或ABS塑料、亞克力板,甚至木材。這些材料重量輕且易於加工,但強度有限。
大型機器人
需要更高強度和耐用性的材料:
鋁合金:輕質且堅固,常用於機器人框架和外殼。
鋼材:適用於承受高負載的部件(如底盤或承重臂),但重量較大。
碳纖維:在需要高強度-重量比時使用,比如機械臂或外殼,但成本較高。
複合材料:如玻璃纖維,適合特定需求。
考慮因素
重量與成本平衡:大型機器人重量增加會影響功耗和移動性,需在強度與輕量化間取捨。
加工性:鋁合金易於切割和焊接,而碳纖維需要專業設備。
3. 運動系統設計
輪式機器人
小型機器人可能用直流電機加塑料輪子,放大後需要更大的輪子和更強的馬達(如無刷電機或步進電機)。
懸掛系統:大型機器人可能需要在不平坦地形上運行,需設計彈簧或減震器來保持穩定。
輪胎材料:從塑料輪升級到橡膠或金屬輪胎,增加抓地力和耐磨性。
履帶式機器人
小型履帶可用橡膠帶和簡單滑輪,放大後需要金屬鏈條或強化橡膠履帶,並配備更高扭矩的驅動系統。
張力設計:履帶需要張緊裝置,避免鬆弛或脫軌。
機械臂
小型機械臂可能用伺服電機,放大後需要液壓或氣動系統來提升負載能力。
關節設計:增加軸承或減速器,確保平穩運動並減少磨損。
4. 穩定性與重心
重心問題
小型機器人重心較低,翻倒風險小。但放大後,重量分布不均(例如電池或馬達集中在一側)可能導致傾斜或翻倒。
解決方案
底盤加寬:增加底盤寬度或採用多輪設計(如六輪或八輪)來提高穩定性。
配重設計:在底部添加配重,或將重型部件(如電池)放置在低處。
動態穩定性:如果機器人需要快速移動或轉向,可以加入陀螺儀和控制算法來實時調整姿態。
5. 熱管理與散熱
小型機器人因功耗低,散熱需求不大。但大型機器人配備更強大的馬達和電子元件,會產生更多熱量。
設計考慮 散熱片:在馬達或電源模塊上加裝散熱片。
風扇或液冷:對於高負載應用,可能需要主動冷卻系統。
通風結構:框架設計時預留通風孔,避免熱量積聚。
6. 模組化設計
小型機器人
通常是一體化設計,零件緊密耦合,易於組裝但難以升級。
大型機器人
建議採用模組化設計:
分離子系統:如電源模組、控制模組、運動模組,方便維護和升級。
標準接口:使用通用連接器(如螺栓孔或快拆接口),便於替換部件。
擴展性:預留空間和接口,以便未來添加傳感器或功能。
7. 實際案例分析
假設你想把一個樹莓派控制的輪式小車(尺寸20cm x 15cm,重量1kg)放大到工業級搬運機器人(尺寸2m x 1.5m,重量100kg):
框架:從3D列印塑料升級到鋁合金焊接框架。
輪子:從直徑5cm的塑料輪升級到直徑30cm的橡膠輪,配備無刷直流電機。
支撐:增加橫樑和減震器,確保承重時不變形。
重心:將電池放在底盤中央,降低重心。
散熱:在馬達和樹莓派(或更高級控制器)旁加裝散熱風扇。
總結與建議
機械設計的放大是一個系統工程,需要綜合考慮力學、材料和功能需求。如果你有具體的機器人類型或應用場景(例如搬運、探索或機械加工),可以告訴我,我能幫你針對性地設計框架、選擇材料或優化結構。此外,如果你有草圖或初步想法,也可以分享,我幫你進一步完善!
你覺得哪個部分最需要深入討論?比如材料選擇、運動系統還是穩定性?
现代机器人都有哪些传感器?
现代机器人根据其用途和复杂程度,通常会集成多种传感器,以感知环境、执行任务或与人类互动。以下是现代机器人中常见的一些传感器类型及其功能:
1. 环境感知传感器
超声波传感器 功能:测量距离,通过发射超声波并接收回波计算物体距离。
应用:避障(如扫地机器人)、物体检测。
激光雷达(LiDAR) 功能:通过激光束扫描生成高精度的3D环境地图。
应用:自动驾驶汽车、仓储机器人导航。
红外传感器(IR Sensor) 功能:检测距离或物体存在,通常用于近距离感知。
应用:避障、线跟随机器人。
摄像头(视觉传感器) 功能:捕获图像或视频,用于物体识别、导航或人脸检测。
应用:服务机器人(如Pepper)、工业分拣机器人。
2. 物理接触与力学传感器
触觉传感器 功能:检测接触、压力或物体表面特性。
应用:机械臂抓取物体、人机交互。
力/扭矩传感器 功能:测量施加在机器人关节或末端的力或扭矩。
应用:工业机器人精确装配、协作机器人安全控制。
3. 运动与定位传感器
加速度计 功能:测量加速度,判断机器人自身的运动状态。
应用:平衡控制(如双足机器人)、无人机姿态调整。
陀螺仪 功能:测量角速度,用于确定方向或旋转。
应用:导航、稳定系统(如无人机)。
惯性测量单元(IMU) 功能:结合加速度计和陀螺仪,提供完整的运动数据。
应用:机器人定位、无人驾驶。
编码器 功能:测量电机或关节的旋转角度和速度。
应用:精确运动控制(如机械臂)。
4. 环境条件传感器
温度传感器 功能:监测环境或机器人自身的温度。
应用:工业机器人过热保护、医疗机器人环境适应。
湿度传感器 功能:检测空气中的水分含量。
应用:农业机器人(如温室监测)。
水滴/雨滴传感器 功能:检测液体滴落或降雨。
应用:室外机器人(如农业无人机)。
气体传感器 功能:检测特定气体(如CO₂、甲烷)。
应用:救援机器人(如检测有害气体)。
5. 特殊用途传感器
颜色传感器 功能:识别物体颜色,通常基于RGB光谱分析。
应用:分拣机器人、教育机器人。
声音传感器(麦克风) 功能:接收声音信号,用于语音识别或环境监听。
应用:服务机器人(如Alexa机器人)、安防机器人。
光敏传感器 功能:检测光线强度。
应用:适应光照环境的机器人(如室内外切换)。
6. 高级传感器
深度传感器(如ToF相机) 功能:测量物体距离并生成深度图,常与视觉系统结合。
应用:3D建模、增强现实机器人。
生物传感器 功能:检测生物信号(如心率、皮肤电反应)。
应用:医疗机器人(如手术辅助或康复机器人)。
应用场景举例
家用机器人(如扫地机器人):超声波、红外、摄像头、触碰传感器。
工业机器人(如焊接机械臂):力/扭矩传感器、视觉传感器、编码器。
服务机器人(如酒店送货机器人):激光雷达、声音传感器、触觉传感器。
自动驾驶机器人(如无人车):激光雷达、摄像头、IMU、超声波传感器。
现代机器人的传感器组合通常是模块化的,根据任务需求灵活搭配。随着技术进步,传感器正变得更小、更精准且成本更低,推动了机器人功能的多样化。
机器人现在使用的各种传感器,比如水滴,颜色等等,是什么时候开始普遍的?
机器人在不同领域使用的传感器,比如水滴传感器、颜色传感器等,其普及时间因具体应用和技术发展而异。以下是一些关键传感器的普及时间简要回顾:
水滴传感器(雨滴传感器)
水滴传感器主要用于检测降雨或液体滴落,常用于气象监测、智能灌溉系统或汽车雨刮自动控制。这类传感器的普及可以追溯到20世纪90年代后期到21世纪初。随着微电子技术和MEMS(微机电系统)的发展,传感器变得更小巧、廉价,特别是在2000年代后,它们开始广泛应用于消费电子产品和工业自动化中。例如,汽车行业在2000年代中期开始大规模集成雨滴传感器,用于自动雨刮系统。
颜色传感器
颜色传感器(如光电二极管或RGB传感器)用于检测物体表面的颜色,广泛应用于工业分拣、机器人视觉和消费电子产品。这类技术在20世纪80年代就已经出现,但真正普及是在1990年代后期到2000年代初,随着数字成像技术和CMOS传感器的发展。机器人开始大量使用颜色传感器是在2010年左右,尤其是在教育机器人(如LEGO Mindstorms)和工业机器人中,用于物体识别和分类。
其他相关传感器
超声波传感器:用于距离检测,20世纪90年代开始在机器人导航中普及。
红外传感器:20世纪80年代起用于避障和简单环境感知。
激光雷达(LiDAR):2000年代后期开始在高级机器人(如自动驾驶汽车)中普及。
总的来说,水滴传感器和颜色传感器在机器人中的普遍应用,大约是从2000年代到2010年代逐步成熟的。这一时期,传感器成本下降、性能提升,同时机器人技术从实验室走向商用和家用场景。例如,家用扫地机器人(如iRobot Roomba)在2000年代中期开始使用简单的环境传感器,而更复杂的传感器集成则在2010年代变得常见。
套用吉利创始人李书福的名言“汽车不就是四个轮子加两排沙发(几个沙发)”是他在1990年代末跨界进入汽车行业时提出的著名比喻,大概也就是这个意思:
只要有个想法,是合理且力所能及的,然后先研究一下,学习怎么让Arduino做你想做的事情。
先从用Arduino控制一些可以双向转动的马达开始。
然后考虑把这些马达放在一个底座平台上,这个平台可以承载马达、电池、Arduino,以及你自制的任何额外的电子元件,比如扩展板或原型板。
然后逐步构建功能,随着你的进行,添加新的模块和代码,并学习每种部件,比如:
马达和不同的类型,比如直流电机、步进电机、伺服电机和BLDC电机以及ESC
不同类型的电机控制器,这取决于你将要使用的电机类型
电源和电池
传感器
各种通信方式,比如能够使用电视遥控器控制机器人,或者学习串行、I2C和SPI电气和软件协议
添加定位感应和移动能力,包括轮式编码器、GPS和来自多个点的RSSI数据,以便使用三边测量法。
将所有位置信息集成到一个经过微调且高度精确的基础中,该基础为您提供最新的x,y,(z)位置,并在需要时可供系统的其余部分使用。
学习不同的寻路算法,比如 Dijkstra算法 和 A* (A-star)。
添加一个机械臂
添加一个电子动画脸
…………
恭喜你,机器人500强就要诞生了
10.10,
Elon Musk in new interview today:
“When you see these (other company) robot demo videos, it’s not real. It’s not real AI. Real AI is showing it something it’s never seen before and it still works.”